Mission planning tool
The mission planning tool is deployed with AO and you can access this in any Org at this time. Turn mission planning tool on using hotkey 6
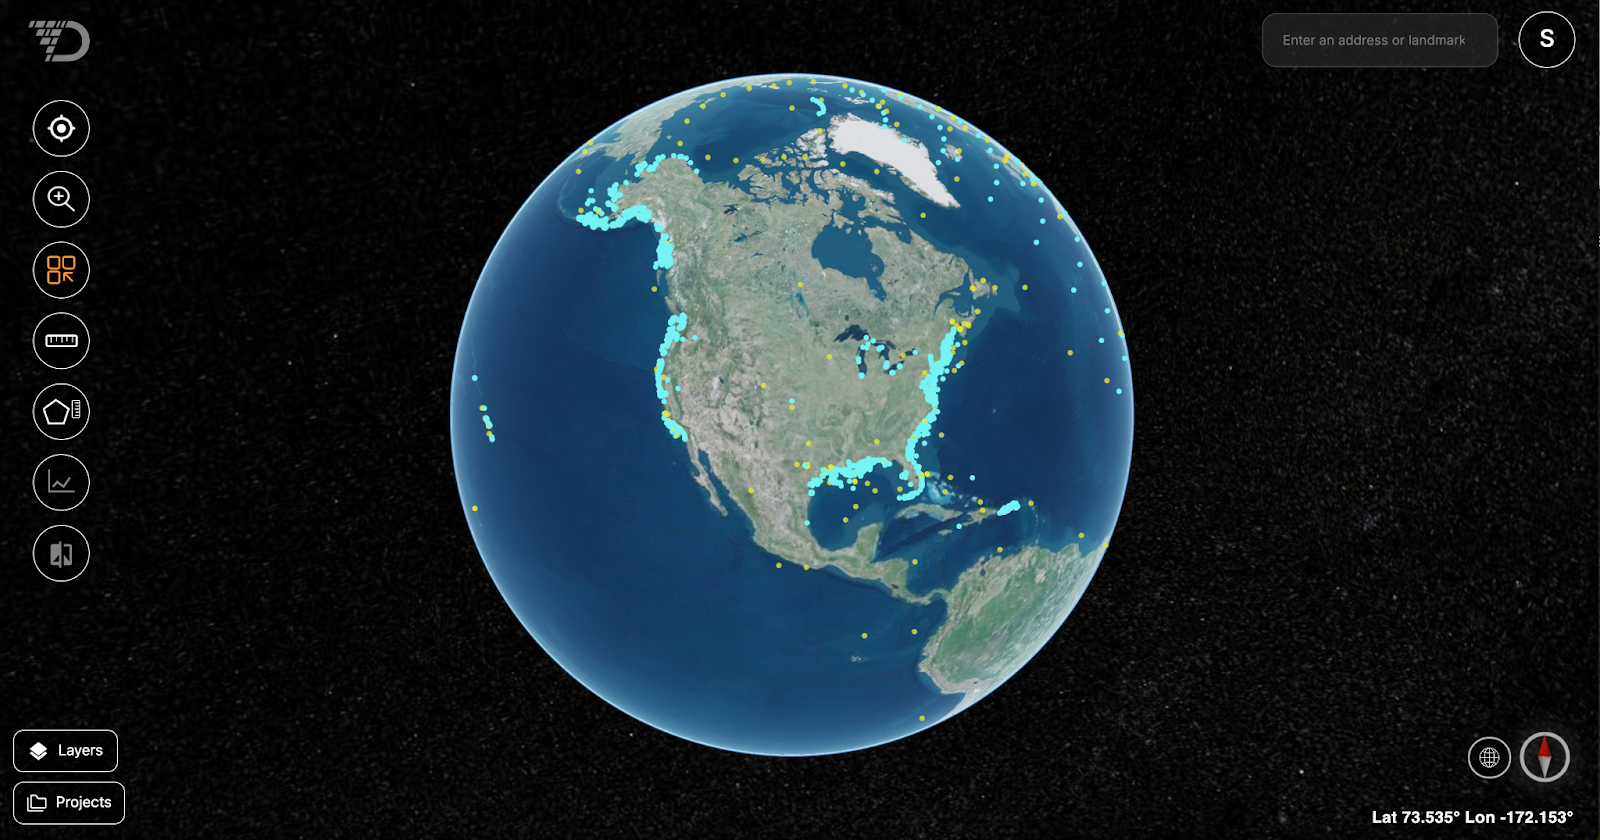
The top tool on the left tool bar displays the mission planning tool
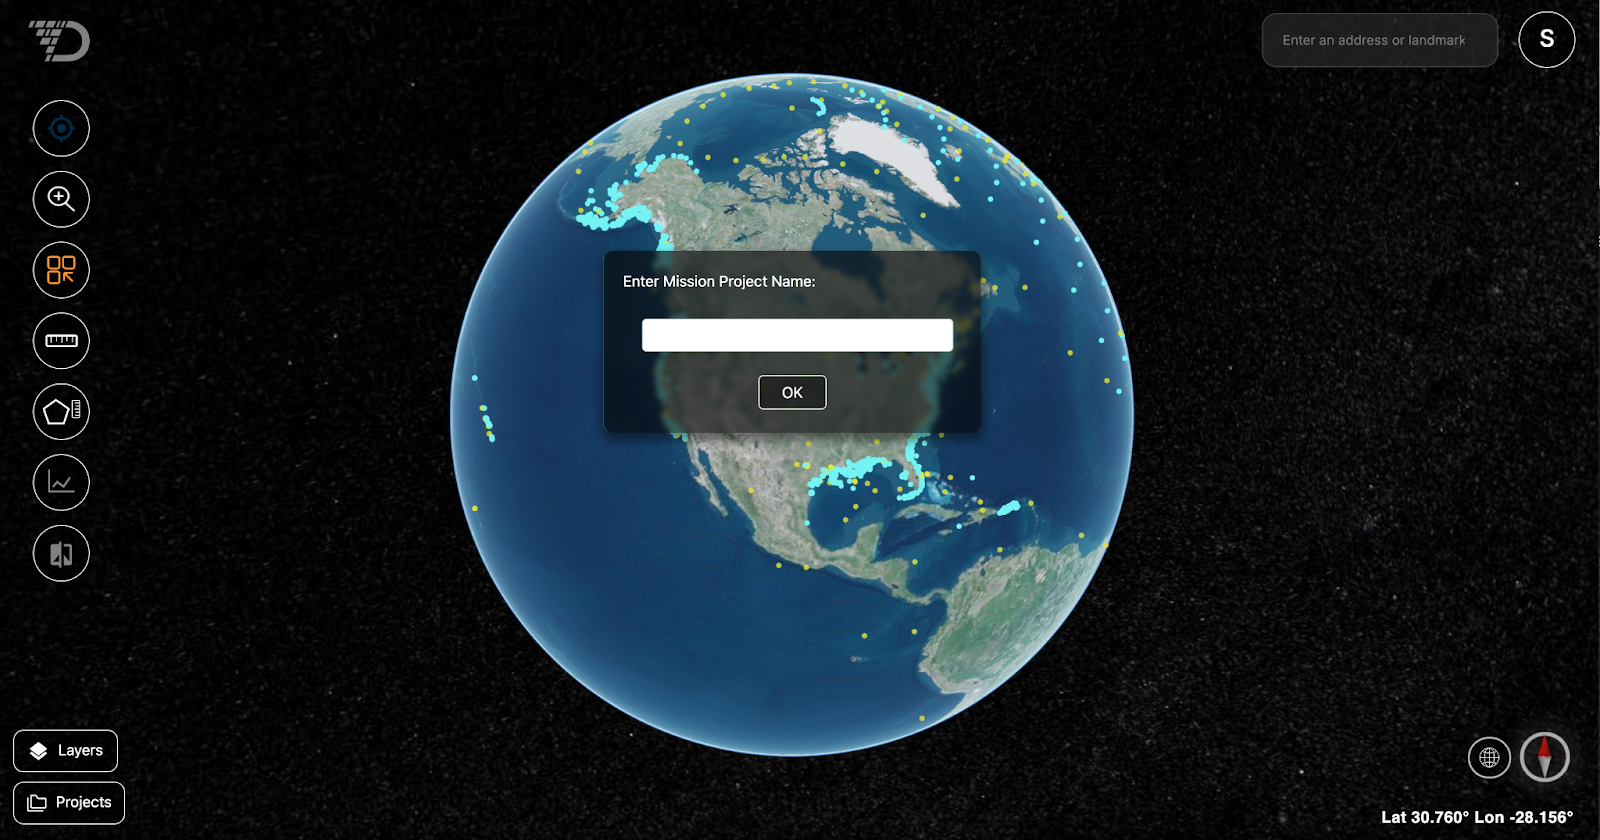
Provide a mission Project name
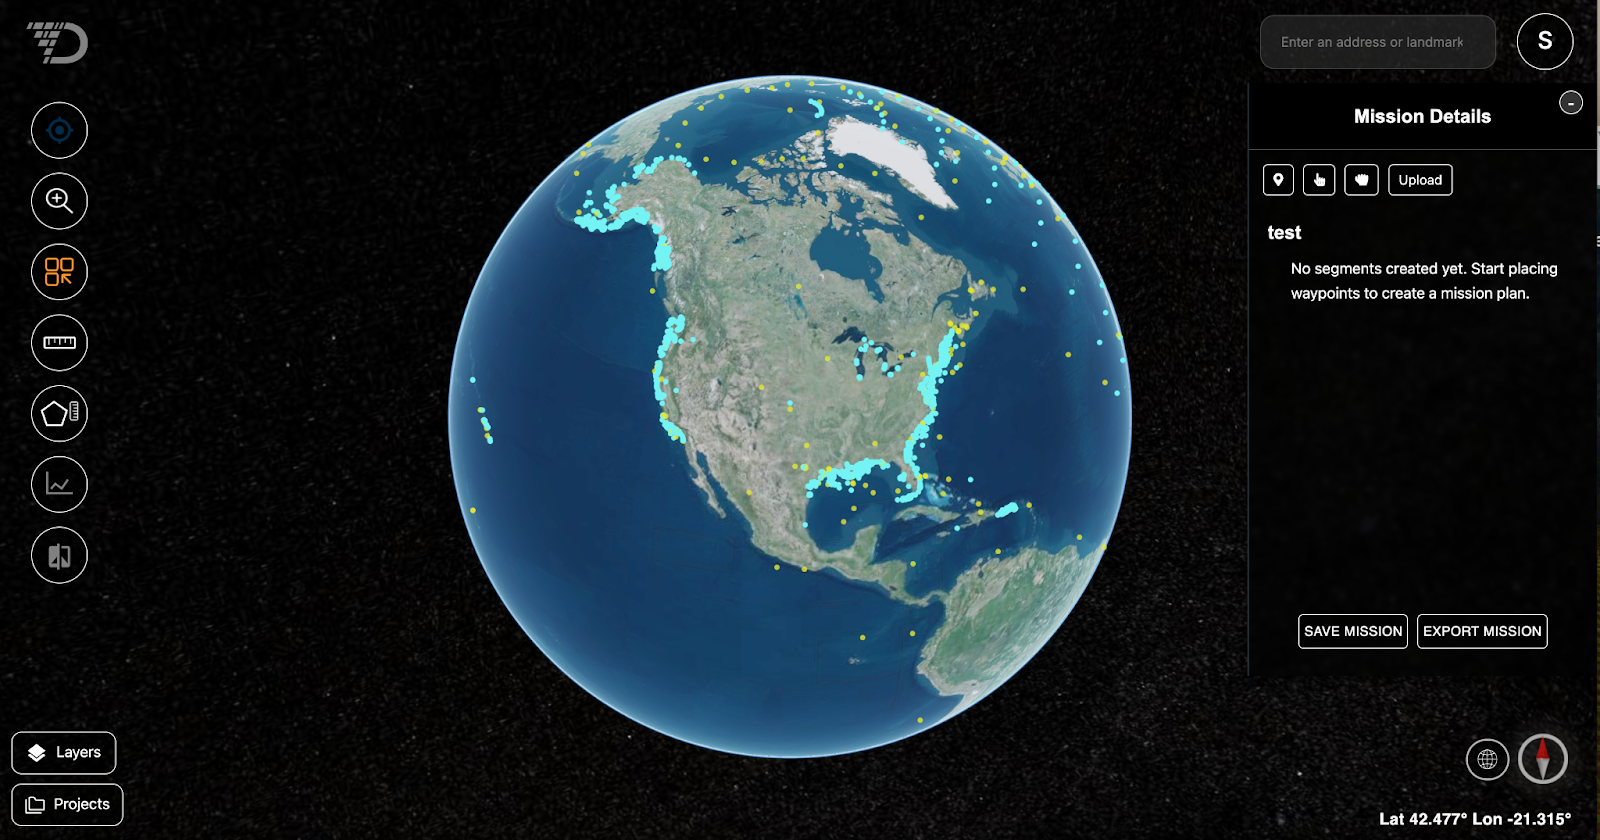
Press the pin button in the top left corner of the Mission Details menu and mouse left click to set waypoints as below
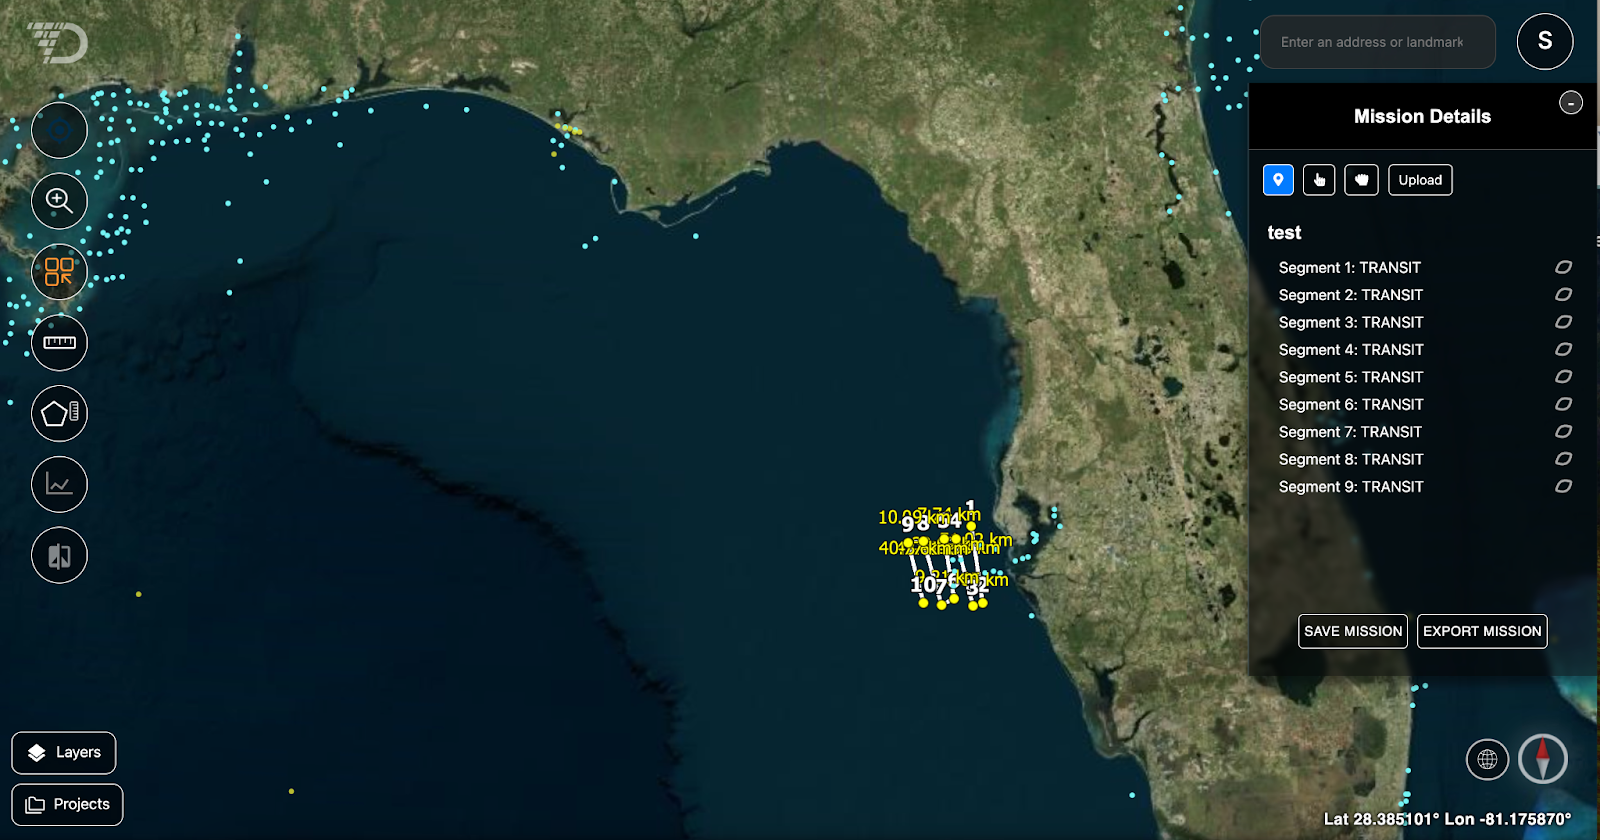
Click the eye next to a segment to get the details for that segment displayed
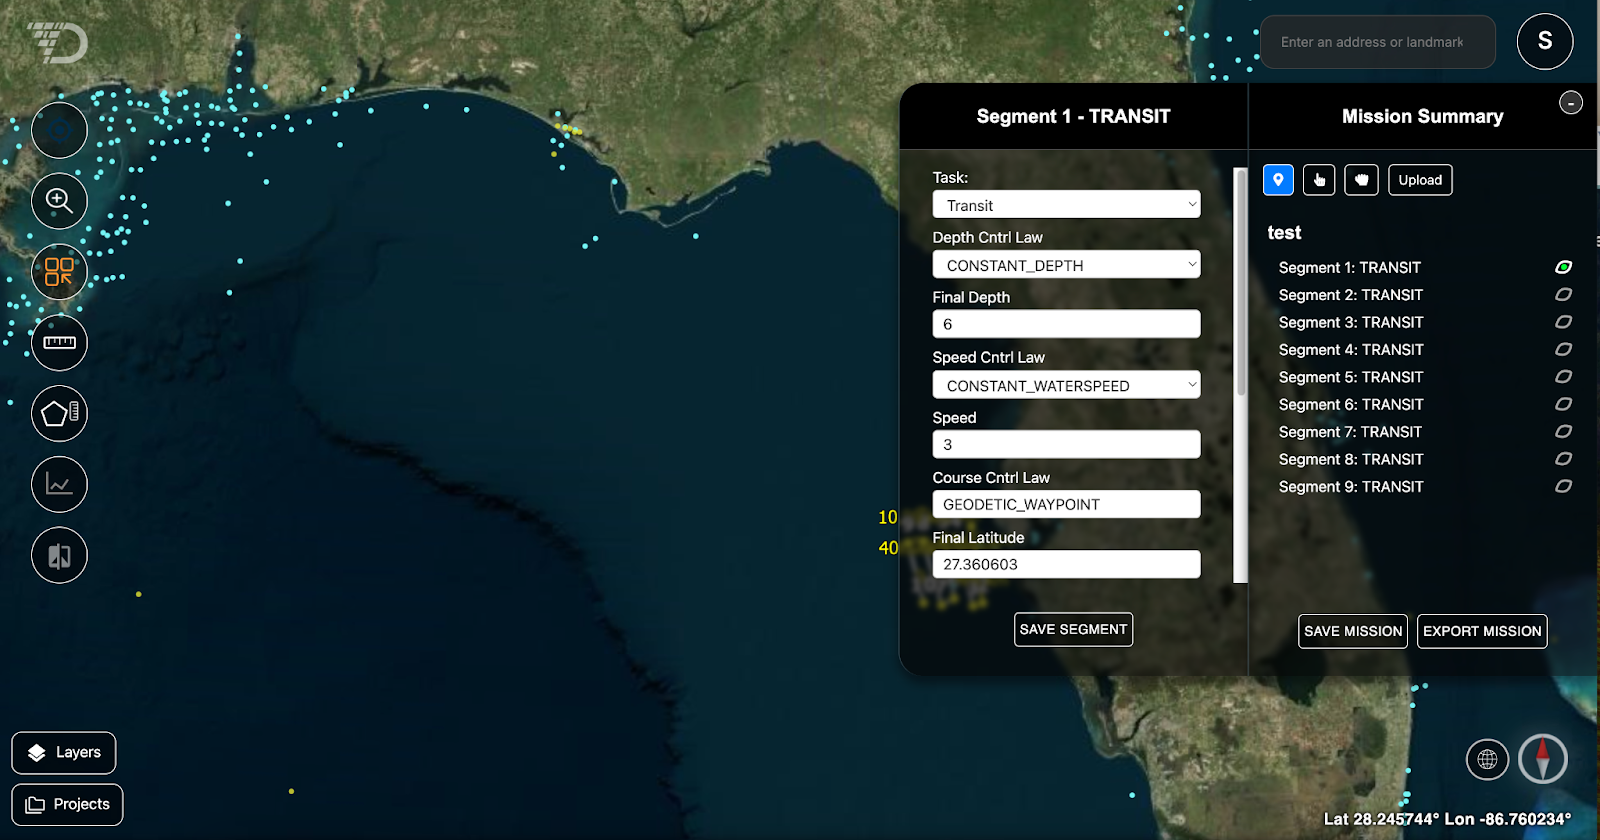
Press Save Segment button to save your changes
Press the hand button to move waypoints, you can you the left mouse button to drag each yellow waypoint to a different location. Reminder to save the mission after making changes
The Export Mission button will allow you to export a .txt file containing the current mission. See sample below; this mission file can be imported into your vessel.
Sample mission file:
//----- Mission File
plan_id = 1
// Task #1; TRANSIT Segment: 1
// CHARGE STATE: OFF
// PAYLOAD STATE: OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 2.2
course_cntrl_law = sdf
final_latitude = 27.360603
final_longitude = -82.923691
initial_latitude = 27.816501
initial_longitude = -82.996038
task_end
// Task #2; TRANSIT Segment: 2
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.235251
final_longitude = -82.983253
initial_latitude = 27.360603
initial_longitude = -82.923691
task_end
// Task #3; TRANSIT Segment: 3
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.741513
final_longitude = -83.098170
initial_latitude = 27.235251
initial_longitude = -82.983253
task_end
// Task #4; TRANSIT Segment: 4
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.741897
final_longitude = -83.176657
initial_latitude = 27.741513
initial_longitude = -83.098170
task_end
// Task #5; TRANSIT Segment: 5
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.388129
final_longitude = -83.113634
initial_latitude = 27.741897
initial_longitude = -83.176657
task_end
// Task #6; TRANSIT Segment: 6
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.350900
final_longitude = -83.196870
initial_latitude = 27.388129
initial_longitude = -83.113634
task_end
// Task #7; TRANSIT Segment: 7
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.730051
final_longitude = -83.315124
initial_latitude = 27.350900
initial_longitude = -83.196870
task_end
// Task #8; TRANSIT Segment: 8
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.721513
final_longitude = -83.416985
initial_latitude = 27.730051
initial_longitude = -83.315124
task_end
// Task #9; TRANSIT Segment: 9
// CHARGE STATE: NO CHANGE OFF
// PAYLOAD STATE: NO CHANGE OFF
task_start
task_id = TRANSIT
depth_cntrl_law = CONSTANT_DEPTH
final_depth = 6
altitude = 0
speed_cntrl_law = CONSTANT_WATERSPEED
speed = 3
course_cntrl_law = GEODETIC_WAYPOINT
final_latitude = 27.364523
final_longitude = -83.317090
initial_latitude = 27.721513
initial_longitude = -83.416985
task_end
// Task #10; LOITER (END OF MISSION)
task_start
task_id = LOITER
duration = 0
task_end